第12回永守賞表彰式典(2026)
2026年9月6日(日)、公益財団法人永守財団はホテルオークラ京都にて『第十二回永守賞表彰式典』を開催し、永守賞受賞者、研究助成受贈者、財団関連の皆様方にご出席いただき、第十二回永守賞表彰式ならびに研究助成2026贈呈式を行いました。
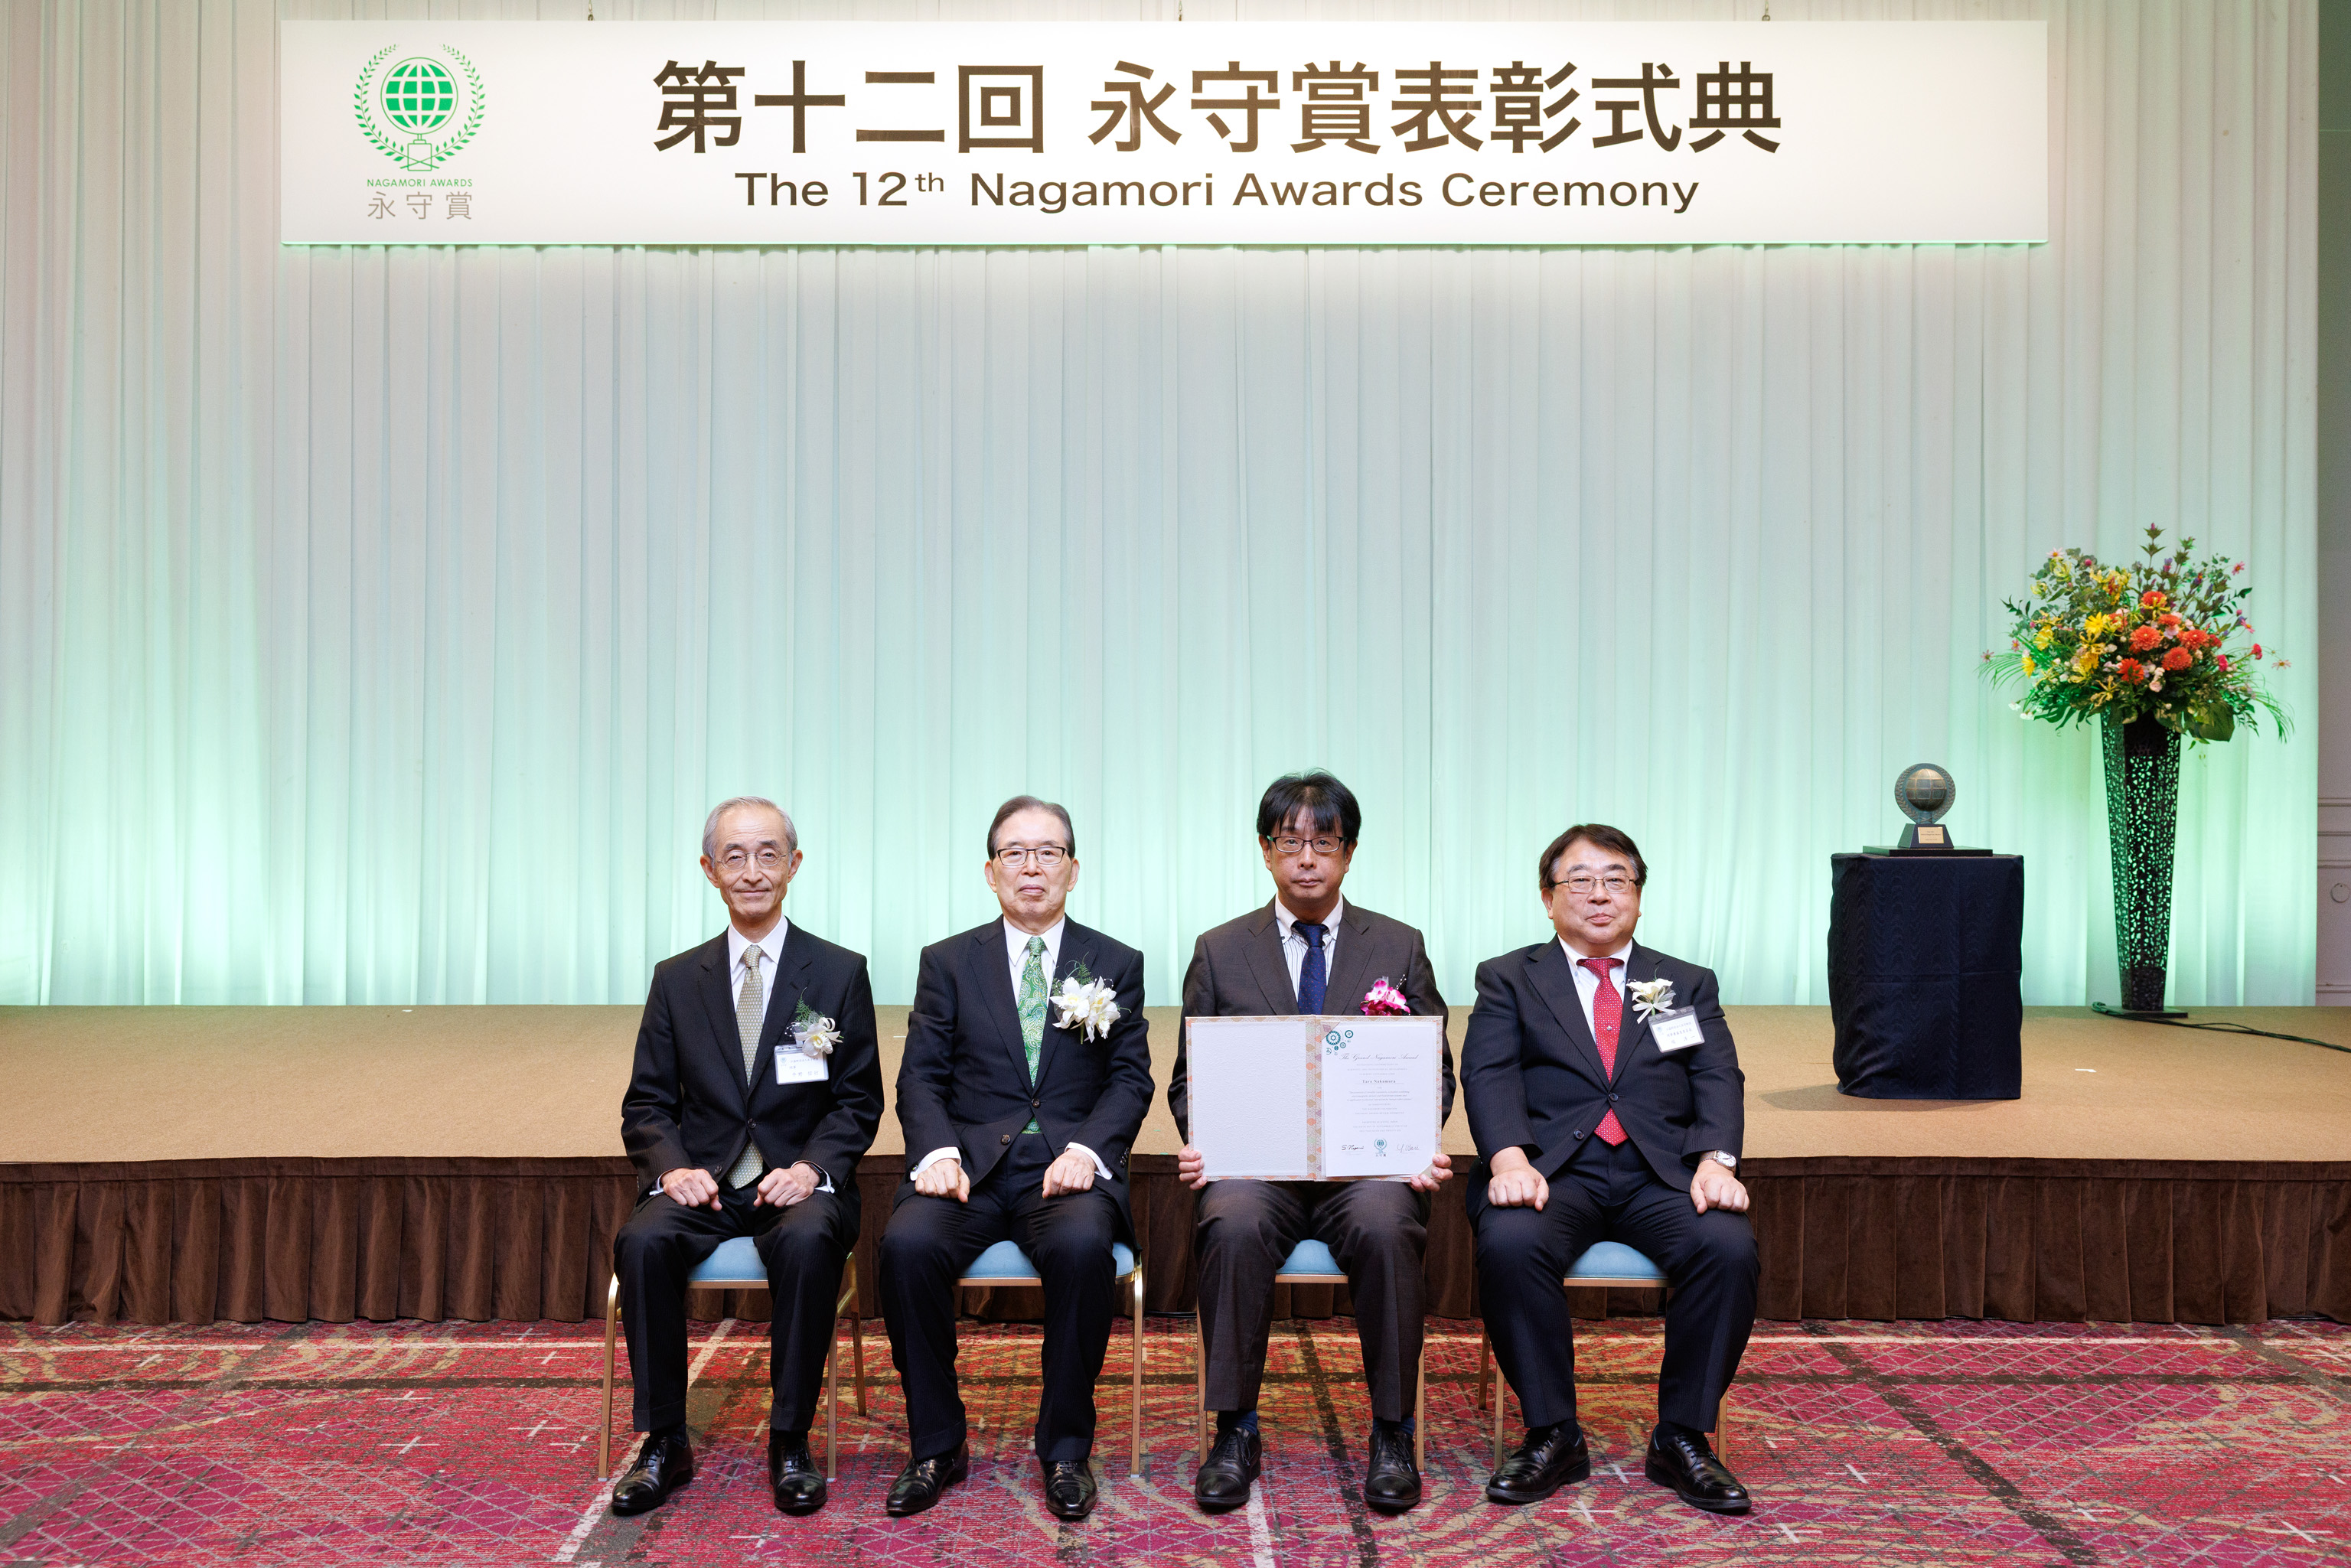
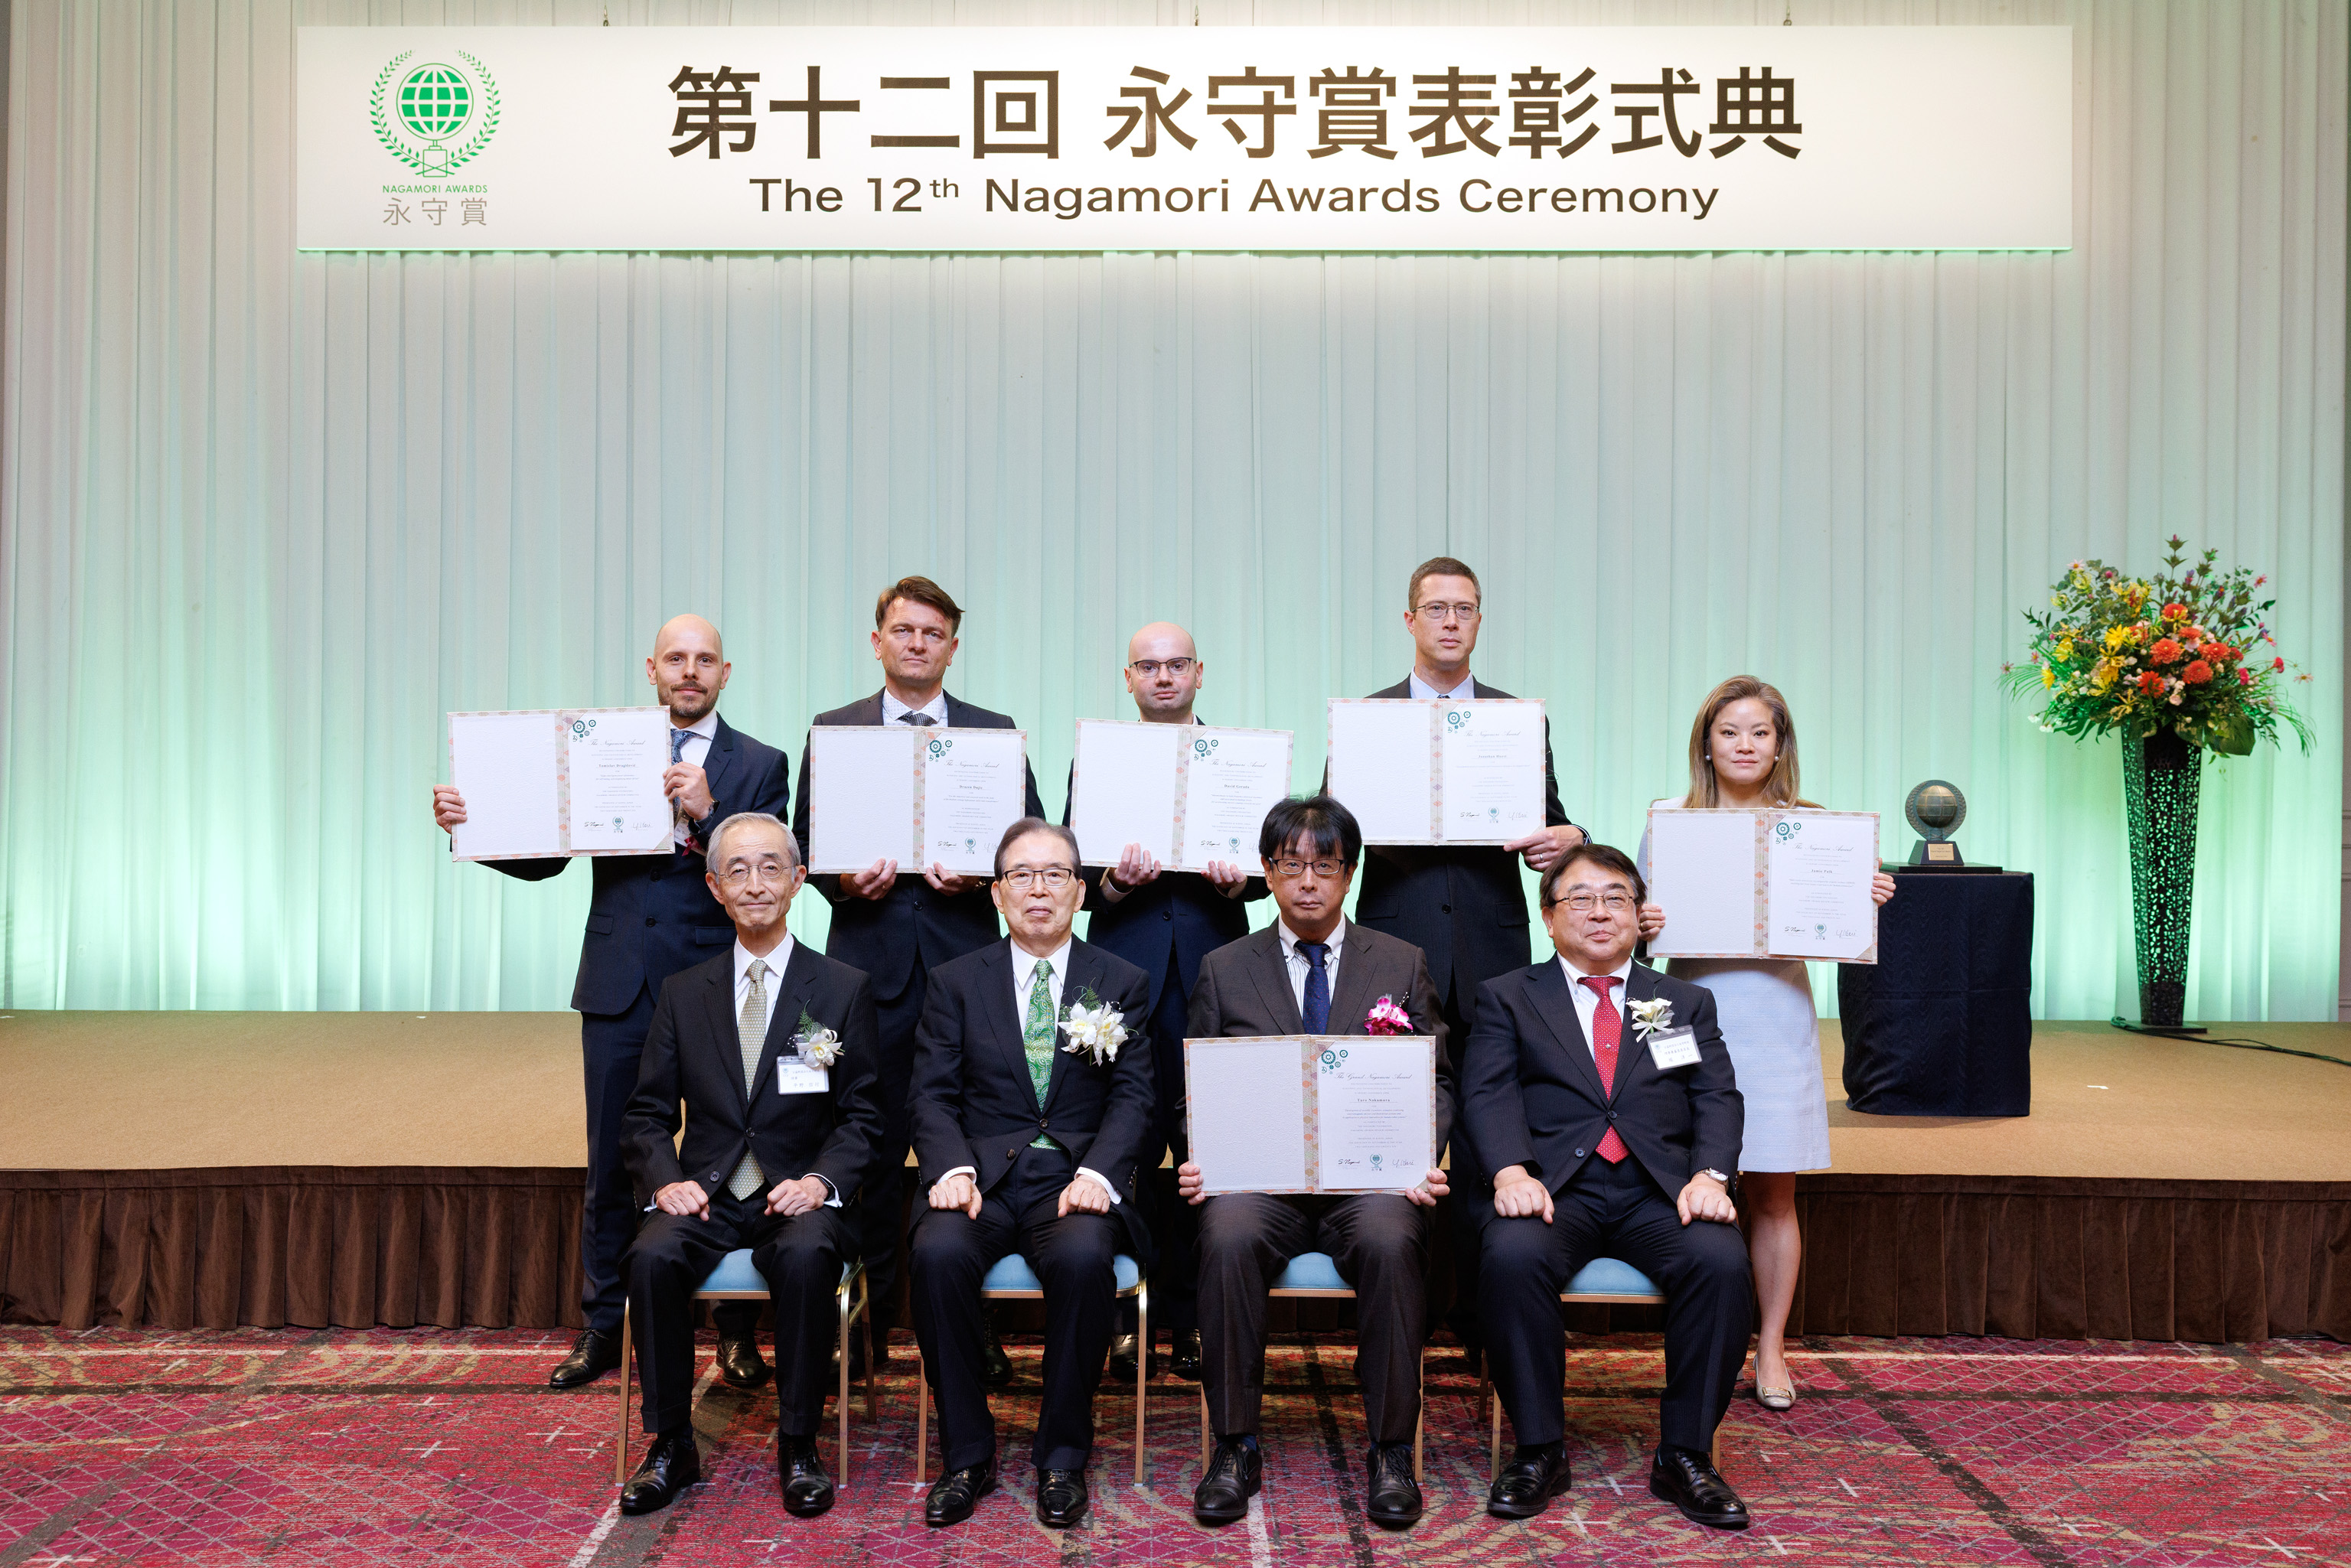
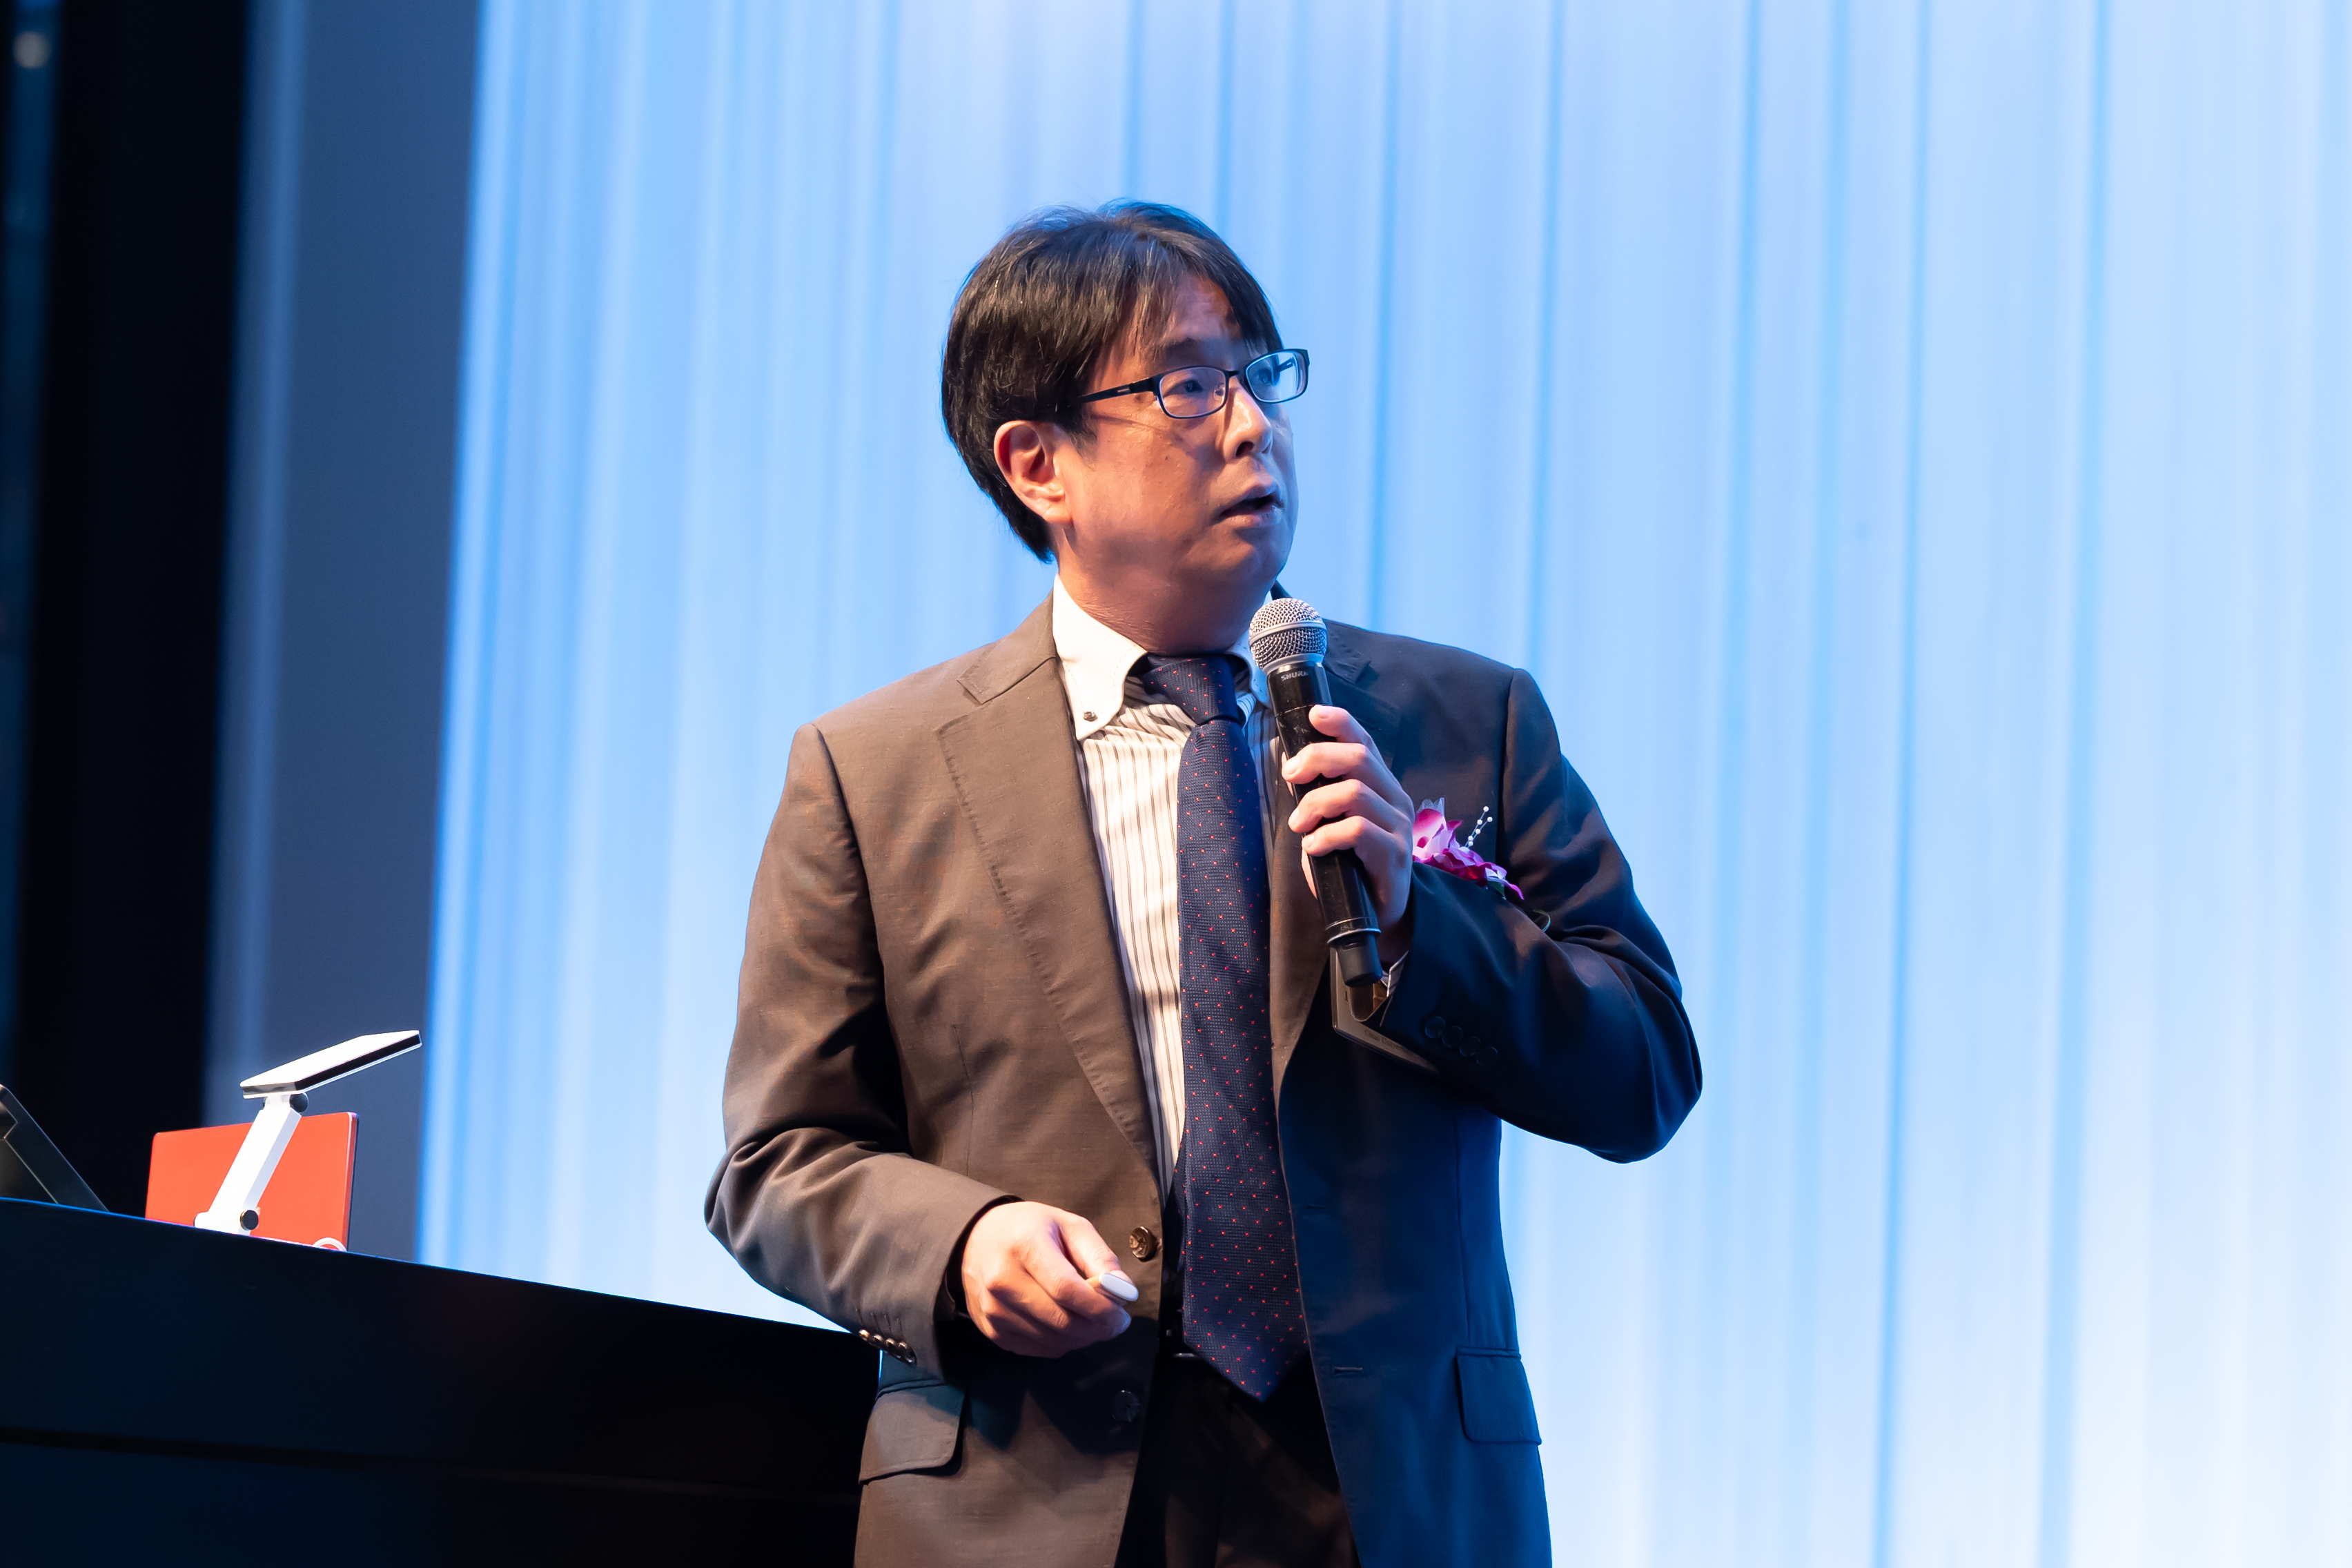
「永守賞」は、受賞者6名による講演が行われた後に審査委員会が開催され、「第十二回永守賞大賞」に中村 太郎 氏(中央大学 教授)が選出されました。表彰式では、冒頭、堀審査委員長から審査経過報告が行われ、「第十二回永守賞大賞」の受賞が発表された後、平野理事より受賞者の皆様に表彰状・賞牌を贈呈いたしました。これを受け、受賞者代表として中村氏から、受賞の喜びの挨拶をいただきました。
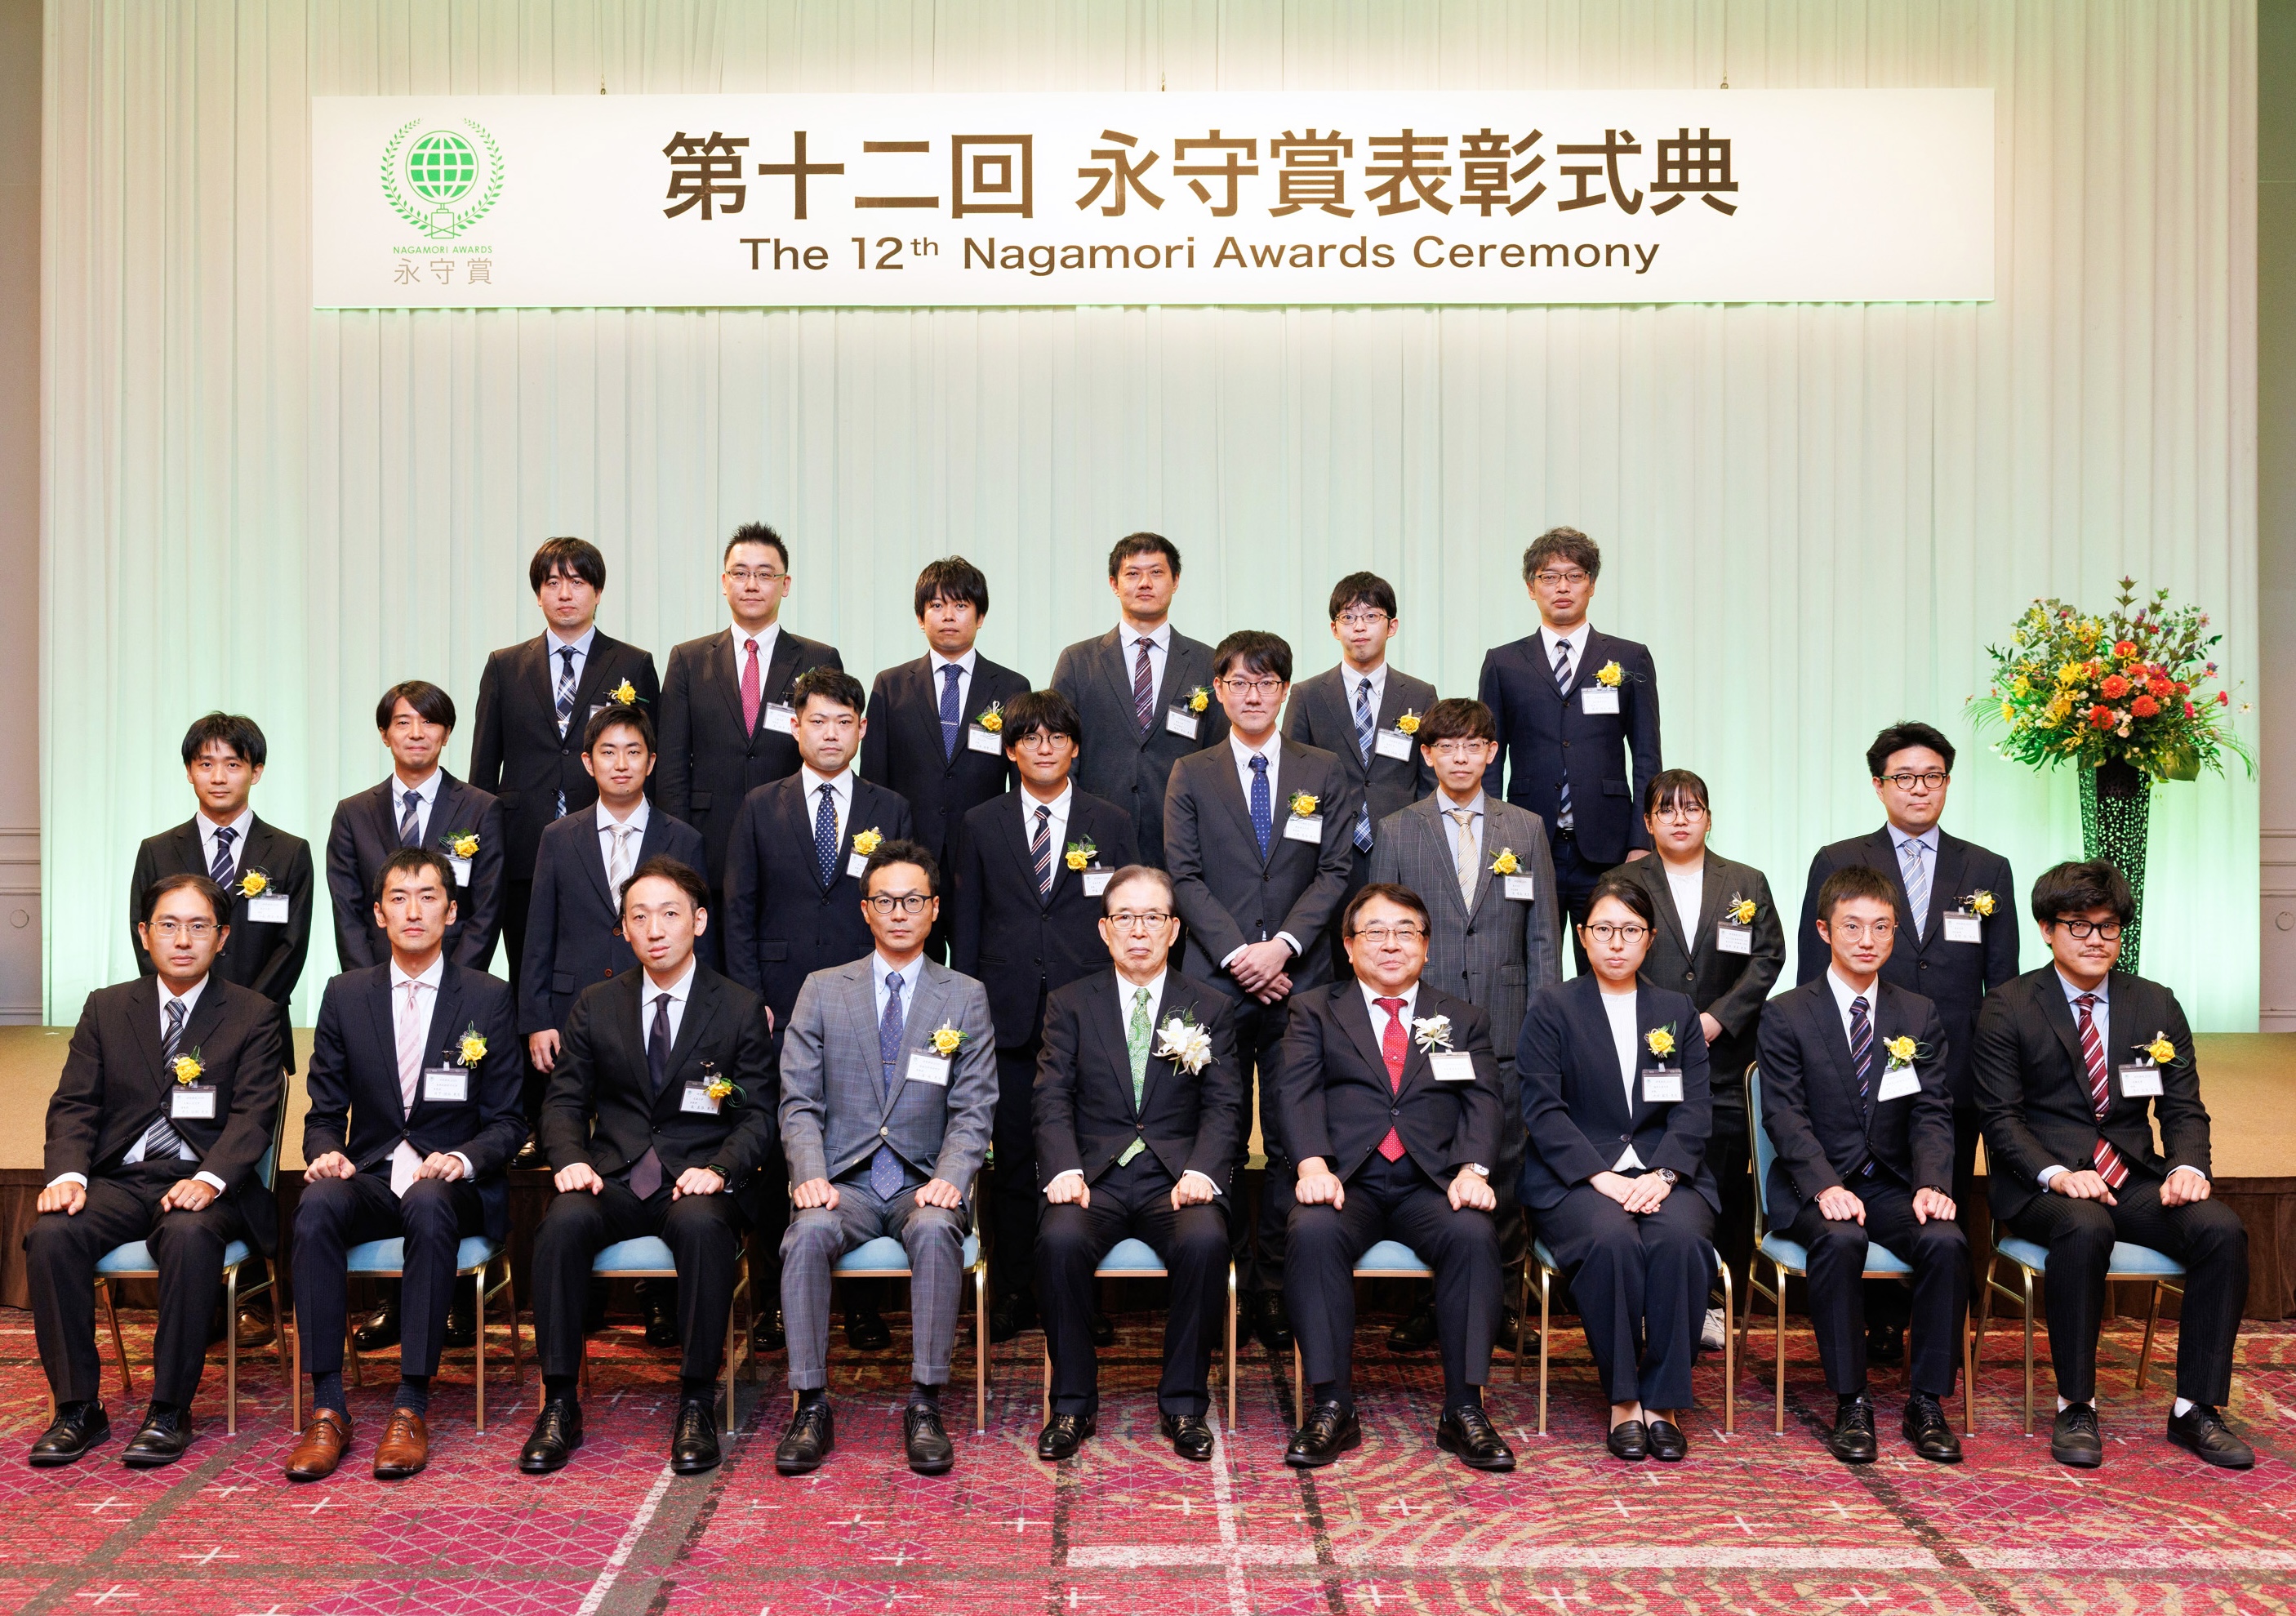
続いて、助成事業「研究助成2026」は、国内の大学助教等22名(新規助成9名、継続助成13名)の研究に対し、助成金の贈呈が行われました。
今回の式典では、特別講演『電気自動車へのワイヤレス走行中給電の研究と日本初公道実証への挑戦 』藤本 博志 氏(東京大学 教授、第2回永守賞大賞受賞者)が行われました。
第12回「永守賞大賞」受賞者および研究テーマ
Taro Nakamura / 中村 太郎 [中央大学 理工学術院 教授]
電磁系・流体系デバイスの融合による可変粘弾性アクチュエーションと人間-機械協調システムへの応用
第12回「永守賞」受賞者および研究テーマ ※アルファベット順、敬称略
Tomislav Dragičević [Full Professor, Department of Wind and Energy Systems, Technical University of Denmark]
Edge-intelligent power electronics for self-tuning, self-diagnosing motor drives
Drazen Dujic [Associate Professor, Power Electronics Laboratory, École Polytechnique Fédérale de Lausanne (EPFL)]
For the industrial and research work in the field of the medium-voltage high-power solid state transformers
David Gerada [Professor of Electrical Machines, University of Nottingham]
Advancements to high frequency electrical machines and associated technology bricks for accelerating society’s journey towards net zero
Jonathan Hurst [Co-Founder and Chief Robot Officer, Agility Robotics / Professor, School of Mechanical, Industrial, and Manufacturing Engineering, Oregon State University]
Development of novel actuator and transmission dynamics for legged robots
Jamie Paik [Director of the Reconfigurable Robotics Lab, Full Professor of Mechanical Engineering, Vice-Dean of Engineering, École Polytechnique Fédérale de Lausanne (EPFL)]
Multi-scale interactive reconfigurable origami surface (MIROS) enabling full-body haptic experiences for human connection
第12回「永守賞大賞」受賞者 中村 太郎 氏のコメント
このたびは、第12回永守賞大賞という大変名誉ある賞を賜り、誠に光栄に存じます。私はこれまで、電磁系デバイスと流体系ソフトアクチュエータを融合し、柔軟性・安全性・瞬発性を兼ね備えた可変粘弾性アクチュエーションの研究に取り組んでまいりました。本技術は、脚型跳躍ロボット、パワーアシスト、リハビリテーション、VR空間における力覚提示など、人間と機械が自然に協調するシステムへの応用を目指すものです。
モータやアクチュエータ技術を通じて、豊かな生活と持続可能な社会に貢献するという永守賞の理念に照らし、本研究を評価いただいたことは、私にとって大きな励みであると同時に、研究成果をさらに社会へ還元していく責任を強く感じております。
これまで研究を支えてくれた学生、共同研究者、企業の皆様、大学関係者、そして家族に心より感謝申し上げます。今後も、アクチュエーション技術の新たな可能性を切り拓き、学術と社会実装の両面から貢献してまいります。